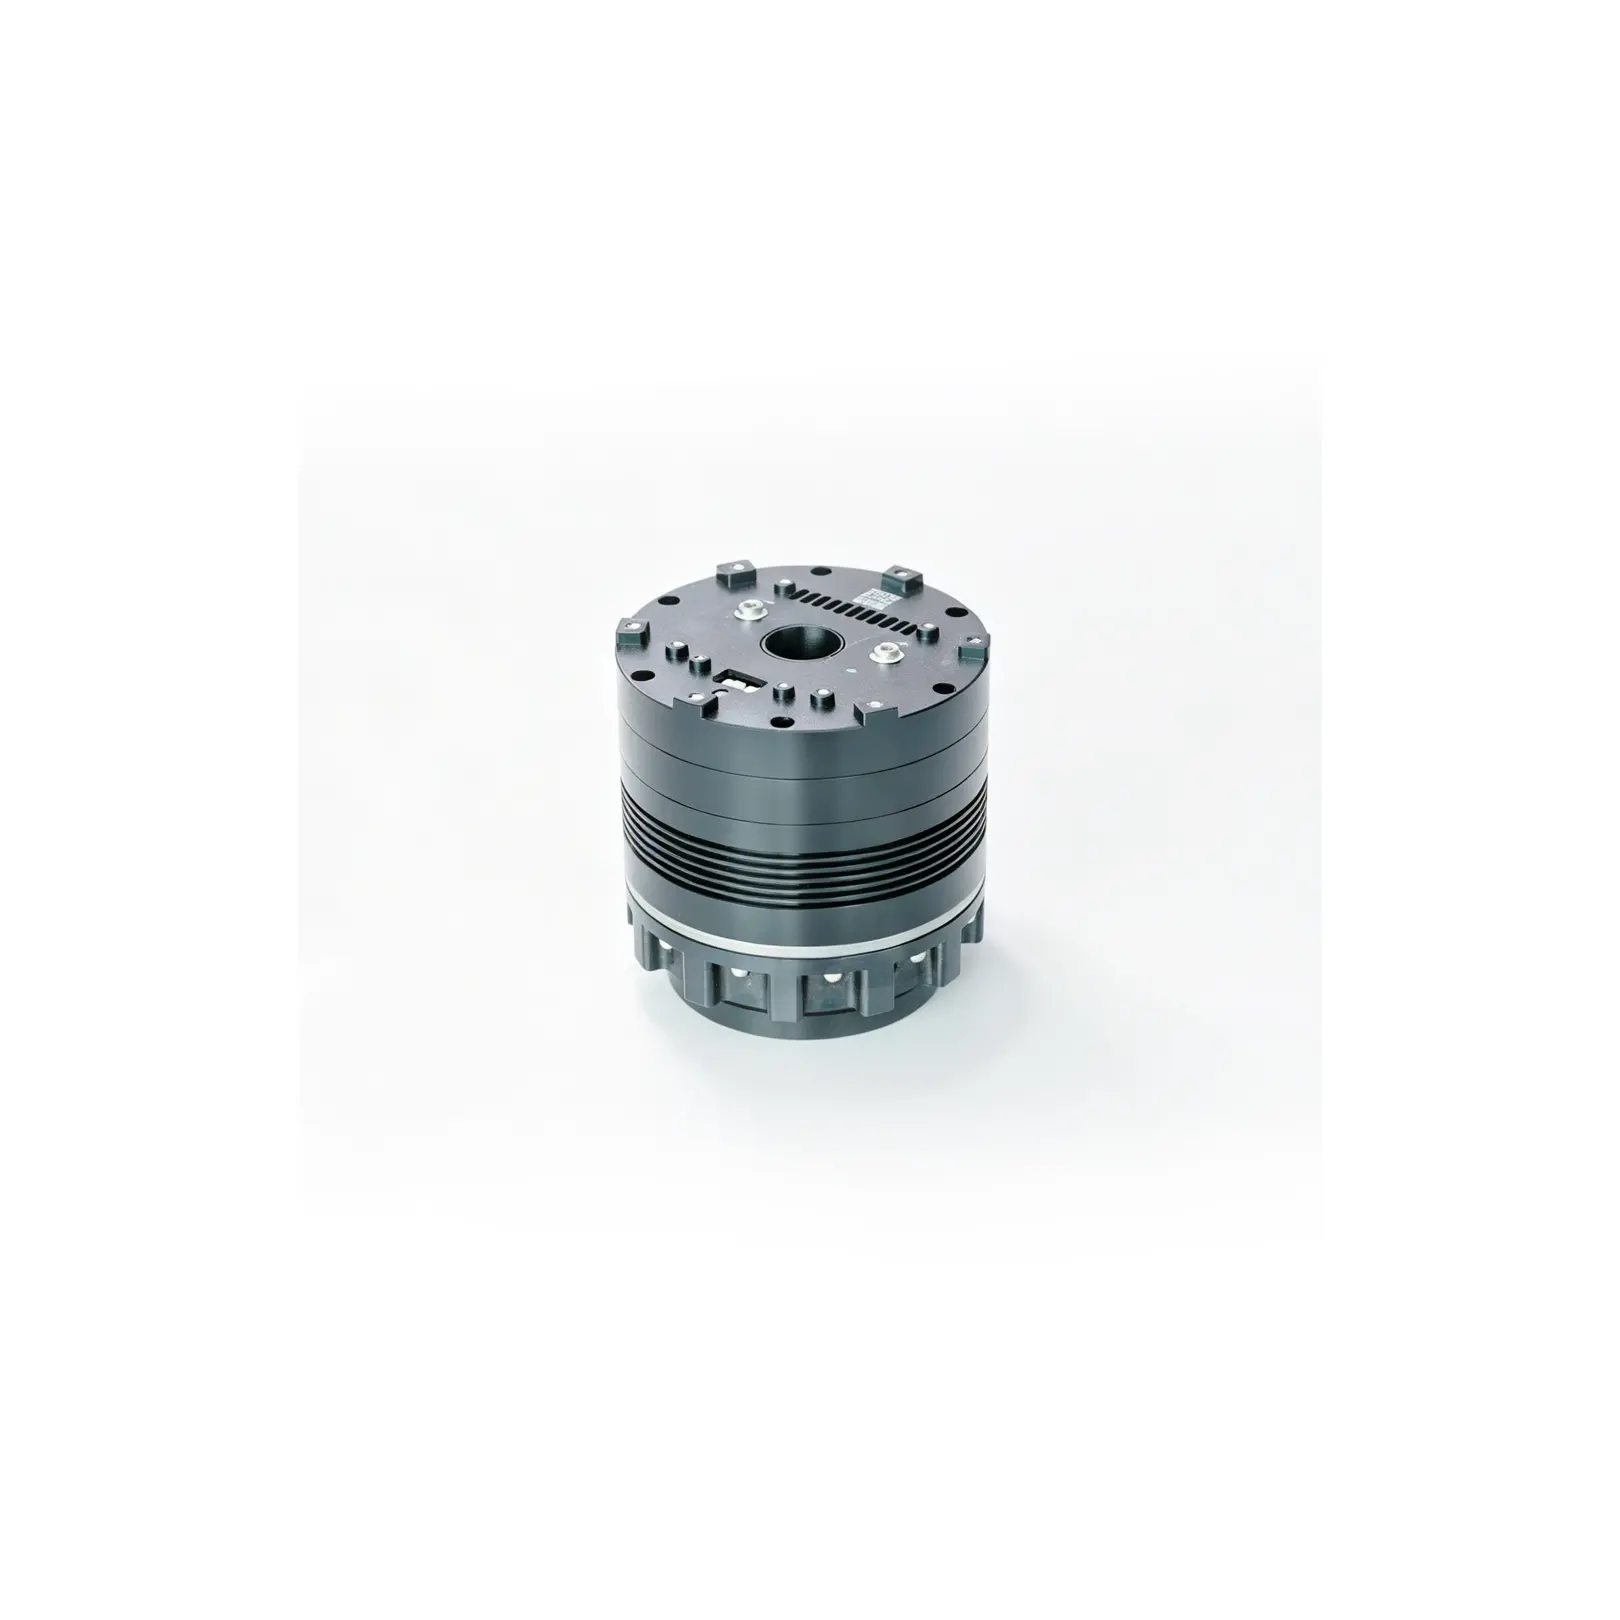
موتور مفصلی رباتیک کینکو iFMH55H100-DCAB یک ماژول مفصل چرخشی از سری iFMH شرکت Kinco است. این خانواده با ترکیب موتور، گیربکس، سنسورها و الکترونیک درایو در یک ساختار یکپارچه، برای ایجاد مفاصل رباتیک کمحجم و با چگالی گشتاور مناسب طراحی شده است. Kinco سری iFMH را برای کاربردهای رباتیک از جمله رباتهای انساننما و سامانههای رباتیک معرفی کرده است.
در Kinco iFMH55H100-DCAB از گیربکس هارمونیک با نسبت 100:1 استفاده شده است. این مدل دارای گشتاور نامی 7.7Nm و گشتاور لحظهای حداکثر 35Nm بوده و سرعت نامی آن 37rpm است. محدوده ورودی این ماژول 20 تا 72VDC و ولتاژ نامی آن 48VDC اعلام شده است.
| مشخصه |
مقدار |
| برند |
Kinco |
| مدل |
iFMH55H100-DCAB |
| نوع |
ماژول مفصل چرخشی رباتیک |
| ولتاژ نامی |
48VDC |
| محدوده ورودی |
20 تا 72VDC |
| نسبت گیربکس |
100:1 |
| گشتاور نامی |
7.7Nm |
| گشتاور لحظهای حداکثر |
35Nm |
| گشتاور شروع/توقف پیک |
19Nm |
| سرعت نامی |
37rpm |
| حداکثر سرعت بدون بار |
50rpm |
| توان نامی |
29.8W |
| انکودر |
Absolute Encoder |
| رزولوشن انکودر |
19-bit |
| ابعاد |
Φ55×70mm |
| قطر سوراخ توخالی |
Φ8.4mm |
| وزن |
445g |
| ارتباط |
CAN FD |
ویژگیها و مزایا
- طراحی یکپارچه موتور، گیربکس، سنسورها و درایو
- چگالی گشتاور بالا در ابعاد فشرده
- گیربکس هارمونیک برای انتقال حرکت دقیق
- امکان پایش دمای موتور و حفاظت در برابر افزایش دما
- کاهش تعداد قطعات و پیچیدگی سیمکشی
- مناسب برای مفاصل رباتهای انساننما و بازوهای رباتیک
کاربردها
Kinco iFMH55H100-DCAB به دلیل ابعاد فشرده و وزن پایین، برای استفاده در مفاصل رباتیک و سامانههایی که محدودیت فضا و وزن اهمیت دارد گزینه مناسبی است. طراحی یکپارچه آن میتواند فرآیند طراحی و مونتاژ مفصل را سادهتر کرده و تعداد اجزای موردنیاز را کاهش دهد. این محصول برای پروژههای ربات انساننما، بازوی رباتیک و سایر تجهیزات رباتیک قابل استفاده است.
برای خرید موتور مفصلی رباتیک کینکو iFMH55H100-DCAB و دریافت مشاوره فنی میتوانید از رباتی مال اقدام کنید.
مشاهده بیشترمشاهده کمتر




لطفاً نظر خود را درج نمایید